对于NVFP4量化,我们可以将其量化行为用下述公式描述:
对于高精度张量X,设$M_{\text{FP4}},M_{\text{FP8}}$分别表示FP4(E2M1)与FP8(E4M3)能够表示的最大值,分别为6和448,$Q_{\text{E4M3}}$表示FP8(E4M3)的量化函数,$\alpha,\Delta_i$分别表示全局scale以及块级scale:
$$ \alpha = \frac{\max (\abs{X})}{M_{\text{FP4}}\cdot M_{\text{FP8}}}\\ \Delta_i = Q_{\text{E4M3}}(\frac{\max (\abs{X_i})}{\alpha \cdot M_{\text{FP4}}})\\ \hat X = \begin{cases} \frac{1}{2}「\frac{2X}{\alpha \Delta}」\quad \abs{\frac{X}{\alpha \Delta}} < 2\\ 「\frac{X}{\alpha \Delta}」 \quad 2\leq\abs{\frac{X}{\alpha \Delta}}\leq 4\\ 2「\frac{X}{2\alpha \Delta}」\quad 4\leq\abs{\frac{X}{\alpha \Delta}}\leq 6 \end{cases} $$这里之所以$\hat X$是分段函数,是因为在FP4量化中,在数值0-2的区间内,采样点的间隔是0.5(0,0.5,1,1.5),而在2-4内采样点间隔是1,而4-6内为2。
那么反量化函数可以写作:
$$ \hat X = \hat X \cdot(\alpha \Delta) $$然而目前的NVFP4量化方法普通通过简单的启发式公式来确定全局scale 和块级scale,例如基于最大值的缩放方法,或仅在有限候选集上进行离散搜索。这写方法往往会导致次优结果。尤其是对于FP32全局scale 而言,如果只将其优化限制在固定规则或粗粒度的离散空间内,就很难准确刻画大语言模型复杂的权重分布。
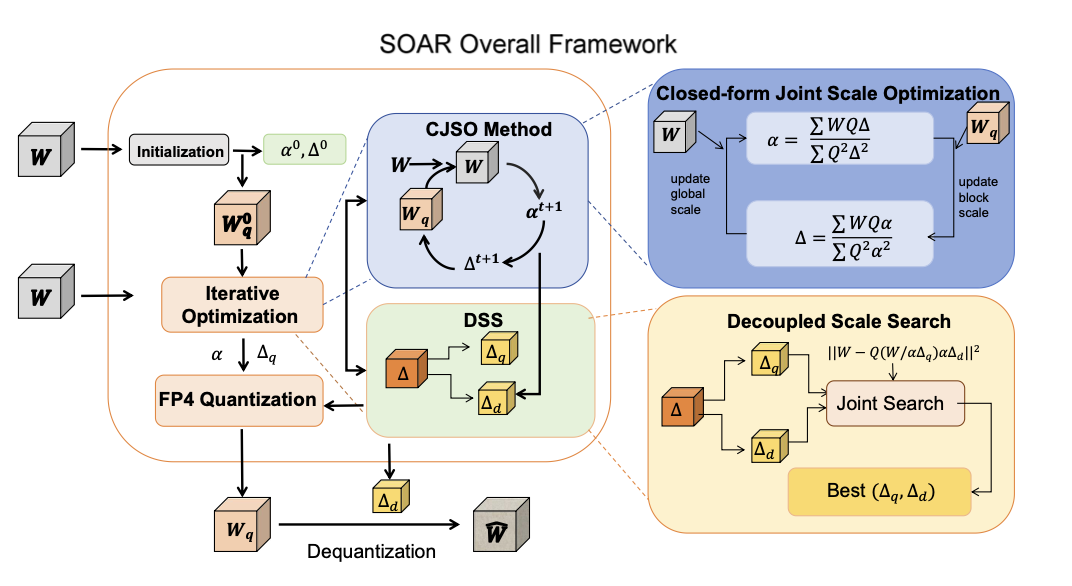
位了解决这个问题,作者提出了闭式联合Scale优化方法,即CJSO。简单来说就是直接通过最小化原始权重W和反量化权重$\hat W$之间的重构误差来联合优化全局scale和块级scale:
$$ \alpha,\Delta = \arg \min_{\alpha,\Delta}\sum_i ||W_i - Q_i\cdot(\alpha \Delta_i)||_2^2 $$其中:
$$ Q_i = Q_{\text{fp4}}(\frac{W_i}{\alpha \Delta_i}) $$由于直接最小化这个重构误差是比较困难的,因为$Q_i$是离散的,并且同时依赖于$\alpha,\Delta_i$.不过,在固定$Q_i$的分配结果时,重构目标可以看作是关于缩放因子的二次函数,因此我们可以求解得到:
全局Scale优化,在给定块级scale$\Delta_i$的情况下, 最优化张量级scale$\alpha^*$可以表示为:
$$ \alpha^* = \frac{\sum_{i=1}^N \sum_{j\in \text{block}_i}W_{ij}Q_{ij}\alpha}{\sum_{i=1}^N\sum_{j\in\text{block}_i}Q_{ij}^2 \alpha^2} $$块级Scale优化,反过来,在$\alpha$固定的情况下, 每个块级scale $\Delta_i^*$都可以独立优化,以拟合对应块内的局部分布:
$$ \Delta_i^* = \frac{\sum_{j\in \text{block}_i} W_{ij}Q_{ij}\alpha}{\sum_{j\in\text{block}_i}Q_{ij}^2 \alpha^2} $$那么基于此,可以得到CJSO的量化方案:
首先使用NVFP4中标准的基于最大值的规则来初始化$\alpha,\Delta_i$。随后,用上述公式迭代更新全局scale $\alpha$以及块级scale$\Delta_i$,以及量化矩阵$Q_i$:每次更新后,都会在新的scale下重新执行FP4量化从而重新计算Q
除此之外,在NVFP4中,块级缩放因子还受限于FP8精度的表示限制,因此它本身也会引入量化误差。这种量化误差会传播到量化以及反量化两个阶段,从而直接影响重构精度。
因此论文考虑将量化与反量化使用的scale 解耦,具体而言,将原本的单一尺度块级缩放因子解耦为两个独立变量:
- 量化尺度$\Delta_i^q$(高精度):用于确定FP4权重分配,不受硬件精度限制
- 反量化尺度$\Delta_i^d$(E4M3):实际存储的硬件兼容尺度,用于推理时重建
那么,我们将NVFP4量化重新表述为:
$$ \min_{\Delta_i^q \in \mathbb{R},\Delta_i^d \in \text{FP8}} L = \sum_i||W_i - Q_{\text{FP4}}(\frac{W_i}{\alpha \Delta_i^q})\cdot (\alpha \Delta_i^d)||_2^2 $$基于上述解耦,我们对两个块scale进行联合优化。
- 初始化:使用CJSO结果初始化$\Delta_i^d$,并令$\Delta_i^q = \Delta_i^d$
- 构造候选空间:
- 对于$\Delta_i^q$,在$[0.5,1.5]$范围内以步长0.01进行连续乘性扰动(高精度搜索)
- 对于$\Delta_i^d$则限制为当前值附近最近两个E4M3表示值
- 对每个候选$(\Delta_i^q,\Delta_i^d)$计算重建误差,选择最优组合